

基于回声状态网络的钻井扭矩多步预测方法
[郭巍①  , 程载斌
② ③ , 刘尚瑞② ③ , 董哲① , 王领强① , 宋英杰① ]
, 程载斌|
|


作者简介: 郭巍 高级工程师,1979年生,北京大学在读博士,现就职于北京众晨科技有限公司,研究方向为钻井设计、力学设计。通信地址:100096 北京市海淀区西三旗建材城东路佰能大厦二层。E-mail:guowei@zhongchensoft.com
钻井扭矩是反映钻柱受力与井下工况的关键参数,因其受多因素耦合作用而呈现非线性、时变性及多尺度波动特征,传统模型难以兼顾动态响应与预测精度。针对此问题,提出一种基于回声状态网络(ESN)的扭矩多步预测方法,以钻压、转速、立压及当前扭矩为输入,采用直接多步预测策略,分别实现1步、5步、10步及30步预测。实验表明,ESN在短时预测中表现优异:1步预测决定系数 R²达0.987 6,均方根误差为0.181 4;5步预测 R²为0.757 7;10步与30步预测时 R²分别降至0.560 1与0.515 8,即扭矩序列短时可预测性显著,但随预测步长增加,高频分量预测能力明显衰减,低频趋势仍具可预测性。工程应用上,在1 Hz采样率下,5步对应约5 s提前量,足以支撑实时预警;以 R²≥0.75为工程可用标准,当前工况下有效预测时间尺度为1~5 s。研究为钻井过程实时监测与异常预警提供了技术支撑。
Drilling torque is a key parameter characterizing drill string loading and downhole operating conditions. Owing to the coupled effects of multiple factors,drilling torque exhibits pronounced nonlinearity,time-varying behavior,and multiscale fluctuations,making it difficult for conventional models to simultaneously capture dynamic responses and maintain high prediction accuracy. To address this problem,a multi-step drilling torque forecasting method based on echo state network (ESN) is proposed. Weight on bit,rotary speed,standpipe pressure,and current torque are used as model inputs,and a direct multi-step forecasting strategy is adopted to generate predictions at steps of 1,5,10 and 30. The experimental results demonstrate that the ESN performs exceptionally well in short-term forecasting. For the 1-step prediction,the coefficient of determination R2 reaches 0.987 6,with a root mean square error of 0.181 4. The R2value is 0.757 7 for the 5-step prediction,whereas it decreases to 0.560 1 and 0.515 8 for the 10-step and 30-step predictions,respectively. These results indicate that the drilling torque sequence is highly short-term prediction. However,as the prediction step size increases,high-frequency component prediction ability attenuates substantially,while low-frequency trends remain partially predictable. From an engineering perspective,at a sampling frequency of 1 Hz,a 5-step prediction provides a lead time of approximately 5 s,which is sufficient to support real-time early warning. Taking R2≥0.75 as the criterion for engineering applicability,the effective prediction temporal scale under the investigated operating conditions is approximately 1-5 s. This study provides technical support for real-time monitoring and abnormal-condition early warning during drilling operations.
钻井过程中, 扭矩是反映钻柱受力与井下工况的关键参数, 对井下状态变化具有极高的敏感性, 不仅能够表征钻柱的受力大小, 还可通过其动态变化特征指示井下异常情况, 如摩阻增大、黏滑振动及卡钻前兆等[1, 2]。工程实践表明, 扭矩的异常波动通常与黏滑失稳及卡钻风险密切相关。近年来, 数据驱动方法在钻井扭矩预测中得到了广泛关注。刘慕臣等[3]基于LSTM网络建立了钻柱摩阻扭矩智能预测模型; 张瑞等[4]采用注意力时域卷积网络实现了钻进参数(含扭矩)的可解释实时预测; 李昌盛等[5]在云边协同钻井智能决策系统中已初步实现了摩阻扭矩的实时高精度预测, 并在多油田规模化应用。实现基于实时数据的扭矩短时精准预测(分钟至秒级), 对于保障钻进安全、优化作业参数及推动智能钻井应用均具有重要意义。尤其在实时作业场景下, 可为井下异常情况预警与作业参数及时干预提供直接的技术支撑。
传统扭矩预测主要依靠经验关系式及力学模型, 并需大量简化假定, 仅适用于理想地层条件, 对于复杂地层则存在一定的局限性[6]。近年来, 随着现场测取及存储手段的发展, 部分学者采用数据驱动的方式进行钻井参数预测研究[7], 并逐步成为智能钻井领域的热点方向之一。目前, 随机森林等传统机器学习方法及多种深度学习(DL)网络架构均得到广泛应用, 但缺乏对时序依赖关系的建模能力。长短期记忆网络(LSTM)在对时间序列的处理中取得了良好的效果, 但是由于扭矩信号噪声大、存在较多杂波, LSTM对细节信息的变化还不够敏感[8]。
回声状态网络(Echo State Network, ESN)作为一种储备池计算(Reservoir Computing)算法, 主要思路就是通过构建一个高维度的动态空间, 将输入序列中的时间相关特征映射到这个空间中, 实现仅需训练输出端少量参数即可完成扭矩预测任务[9]。相对于DL模型来说, ESN具有模型结构简单、训练迅速及对于非线性动力学系统响应敏捷的优点[10, 11]。但就钻井扭矩预测而言, ESN的应用仍处于空白。为此, 本文构建了基于回声状态网络的钻井扭矩预测模型, 对扭矩动态变化过程进行有效建模; 在此基础上, 提出多步预测实验框架, 在统一条件下系统分析不同时间尺度下的预测性能[12]; 最后, 揭示钻井扭矩“ 短时可预测、长时预测能力衰减” 的时间尺度特征, 为钻井过程短时预测与实时监测提供支持[13]。
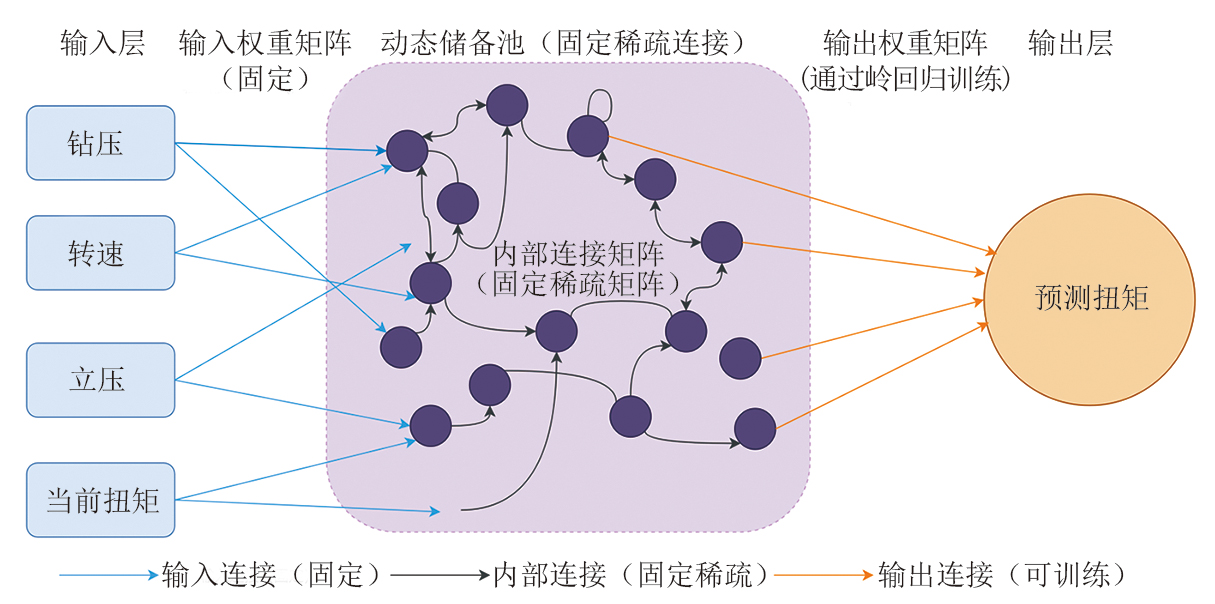
ESN是以储备池计算理论为基础的一种循环神经网络算法。首先ESN在模型中构建一个高维度的状态变化系统, 进而将一个序列信息变换为一个高维状态表示, 并在此基础上提升对于非线性时序信号的表征性能; 与基于梯度下降训练的传统循环神经网络(如经典RNN、LSTM等)不同, ESN只需优化最后的输出层连接权重, 而输入连接权重和储备池内部连接权重在生成之后便不会发生变化[14, 15]。
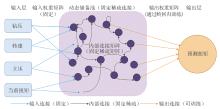
ESN由输入层、储备池及输出层组成(图1)。输入层用于将输入信号映射至储备池内; 储备池是一个由大量神经元随机稀疏连接构成的循环神经网络层, 且连接权重在初始化后保持固定; 输出层则是将储备池状态进行线性加权求和, 获得输出预测值。
 | 图1 ESN模型结构示意 |
1.1.1 输入层
在钻井作业过程中, 扭矩会受到很多因素如钻压、转速、立压等影响, 即受到钻井系统的工作状况及一些外界控制参数影响, 而扭矩自身也存在时间相关性和状态相关性等特点。为充分表征钻井系统的动态行为, 在建模过程中选取外部工况参数作为输入变量, 同时引入当前时刻扭矩作为系统状态变量, 构建输入向量:
u(t)=[W(t) R(t) S(t) T(t)]T (1)
对应的预测目标为未来时刻的扭矩值:
y(t+h)=T(t+h) (2)
式中:t表示当前时刻; W(t)、R(t)、S(t)、T(t)分别为当前时刻的钻压、转速、立压、扭矩值; h表示预测步长。
由于该模型同时利用了外输变量与系统当前的状态信息, 在预测效果上比单纯采用工况参数进行预测具有更好的表现能力, 可以更好地刻画钻井扭矩的变化规律。
1.1.2 储备池
在每一离散时刻t, ESN的储备池接收当前输入u(t)与上一时刻状态x(t-1)的共同驱动, 通过一个非线性循环映射更新其状态向量。具体而言, 当前输入经输入权重矩阵(Win)映射至储备池空间, 与经内部连接权重矩阵W反馈的上一时刻状态叠加, 再经由非线性激活函数tanh(· )压缩变换, 结合泄漏率a对历史状态与当前激励进行加权融合, 最终得到当前时刻的储备池状态x(t)。该更新过程可表示为:
x(t)=(1-a)x(t-1)+atanh(Winu(t)+Wx(t-1)) (3)
式中:Win为输入权重矩阵; W为储备池内部连接矩阵; a为泄漏率, 用于控制当前输入与历史状态之间的权重分配; tanh(· )为非线性激活函数。
需要注意的是, ESN的关键在于储备池的“ 回声状态性质” , 即其状态应该逐渐消除初始条件的影响, 系统完全被输入所驱动。该性质使ESN在面对具有复杂动态特征的时间序列数据时有很好的表现。
1.1.3 输出层
ESN的输出层是整个网络中唯一需要训练的部分, 其基本设计思路是:储备池已经通过高维循环映射将输入序列中的时序信息编码到了状态向量x(t)中, 因此输出层只需将储备池状态x(t)连同当前输入u(t)进行线性组合, 即可实现对目标输出的拟合。这种“ 高维映射+线性回归” 的策略, 使得ESN避免了传统神经网络中复杂的梯度迭代优化过程。具体来看, 输出层在每一时刻的预测值由当前输入向量与储备池状态共同决定, 其表达式为:
式中:Wout为输出层权重矩阵, 采用岭回归方法对其进行求解, 以提高模型泛化能力并抑制过拟合现象。
对于一个时间序列预测问题, 一般把多步预测分成递归多步预测和直接多步预测两种。递归多步预测就是利用一步预测结果反复迭代得到多步预测的结果, 这种预测方式很容易造成误差累积而导致最终预测结果偏离真实值。
相对于递归多步预测而言, 直接多步预测不需要使用上一时刻的预测值作为下一时刻的输入信息, 因而不会产生误差随时间累积的问题, 可以用来评价模型的实际预测效果(即给定步长的真实预测)。为避免误差累积问题, 本文采用直接多步预测方法。对于每一个预测步长h, 分别构建独立的预测模型, 其输入与输出之间的映射关系可表示为:
u(t)→ T(t+h) (5)
通过在统一模型结构与参数条件下对不同预测步长进行对比, 可以系统分析钻井扭矩预测能力随时间尺度变化的规律。
为系统评估ESN在钻井扭矩预测中的适用性, 并分析其在不同时间尺度下的预测能力, 从数据来源、数据划分与预处理、数据构建与样本生成、多步预测实验方案及模型参数设置等方面进行统一实验设计。在所有实验中保持数据来源、模型结构及参数配置一致, 仅改变预测步长, 从而确保不同实验结果具有可比性。
本文以新疆某井场钻井作业过程中采集的录井数据为基础, 选取钻压、转速、立压及扭矩4个主要参数作为建模变量。原始数据中的停钻、空转等非钻进工况段数据, 在建模前予以剔除。
由于钻井数据具有较强的时间相关性, 为了保证时间序列预测的结果具备因果合理性和模型评价的客观公正性, 本文按照时间顺序进行数据集划分:把时间上靠前的80%的数据作为训练集, 时间上靠后的20%的数据作为独立测试集。该方法能有效避免未来信息泄露, 更适用于实际工程中的在线预测情况。
数据预处理:先进行原始数据字段筛选及异常值检查, 确保样本数据完整性和一致性; 为了消除不同变量量纲差异给模型训练带来的影响, 再对输入变量及输出变量进行归一化处理, 其中归一化参数只根据训练集来计算, 并将该参数同时用于训练集与测试集, 这样可以避免测试集影响训练过程, 增加试验结果的可信度。
基于现场钻井数据构建监督学习样本。结合上文定义的输入与输出形式, 对于任一时刻t, 以当前工况参数及当前扭矩构成输入向量u(t), 以未来时刻扭矩T(t+h)作为预测目标, 建立输入输出映射关系。
在样本构造中, 按时间顺序对原时间序列进行逐点滑动以形成监督学习样本。由于不同预测步长h所对应的未来目标时刻不同, 可使用样例个数随着h增大而减小。该做法也符合时间序列预测的特点, 在不同步长试验间具有可比性。
最终总样本个数为40 680个, 时间上靠前的80%(32 544个)数据作为训练集, 靠后的20%(8 136个)数据作为测试集。
为分析钻井扭矩在不同时间尺度下的可预测性, 采用直接多步预测方法, 分别构建不同预测步长下的模型, 并进行统一条件下的对比实验。
在实验中, 选取4个典型预测步长h进行分析:
h∈ {1, 5, 10, 30} (6)
式中:h=1表示短时即时预测; h=5与h=10表示中短时间尺度预测; h=30表示较长时间尺度预测。
由于每组模型中所有预测步长的模型都使用相同的输入变量和模型结构, 仅将预测目标从T(t+1)变成T(t+h), 在一定程度上排除了其他因素的影响, 可认为这些模型之间的差异仅仅是来自于所考虑的时间尺度的不同, 在此基础上讨论扭矩序列在不同时间尺度下的预测效果更为客观。
从工程应用角度看:1步预测用于刻画模型对瞬时变化的响应能力; 5步与10步预测反映模型在一定提前量条件下的预警能力; 30步预测则用于评估模型在较长时间尺度下对整体趋势的刻画能力。
为保证不同预测步长实验结果之间的可比性, 对ESN模型的主要超参数进行了统一设定(表1)。各超参数通过多组实验对比确定, 在保证模型稳定性的同时兼顾预测精度, 其中:储备池规模决定模型状态空间维度; 谱半径影响系统的动态传播特性; 泄漏率控制当前状态与历史状态的融合程度; 输入缩放系数调节外部输入对系统的激励强度; 输出层岭回归系数用于抑制输出层过拟合。
 | 表1 ESN模型主要超参数设置 |
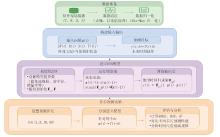
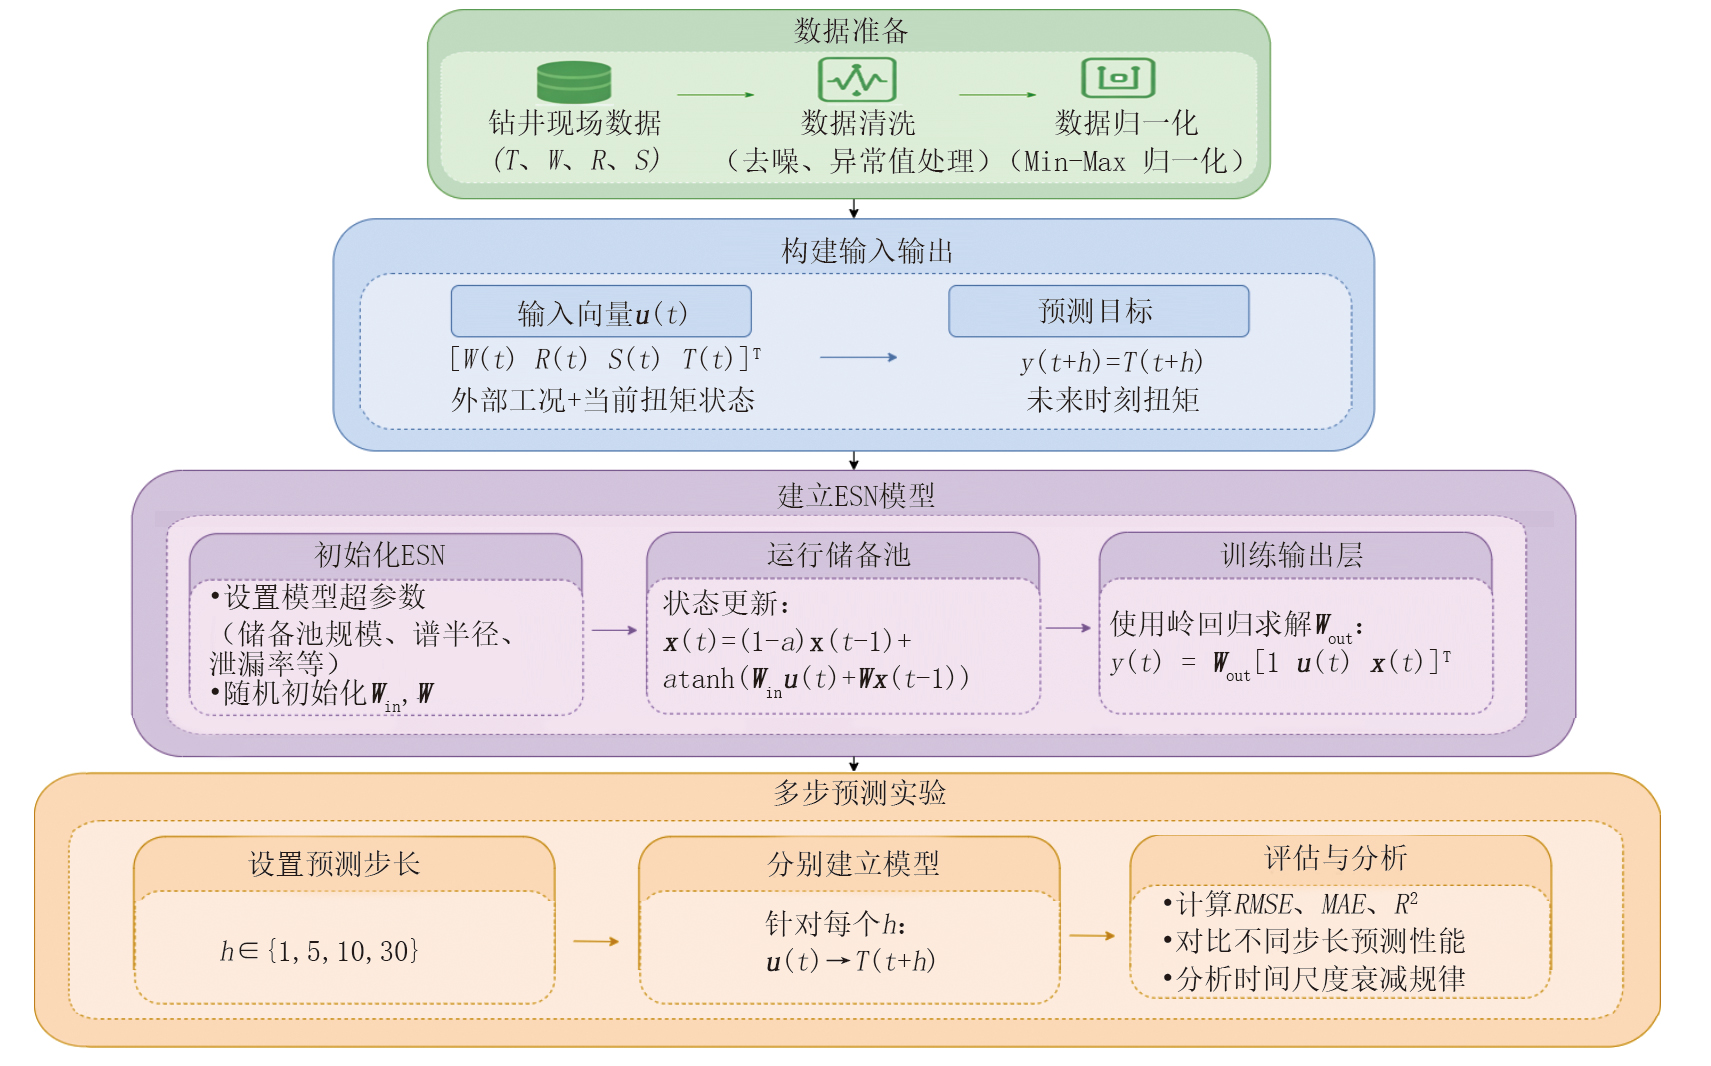
整个实验步骤如图2所示, 主要包括以下部分:数据准备、构建输入输出、建立ESN模型、多步预测实验, 进而对同一个实验环境下不同预测步长模型的结果进行比较, 在此基础上进一步分析其结果。
 | 图2 基于实际钻井数据扭矩多步预测实验流程 |
按照上述实验方案, 分别对1、5、10及30步预测任务进行训练与测试, 并从定量评价指标与预测曲线两个层面对ESN在不同时间尺度下的预测性能、预测能力衰减特征、全局预测结果、局部细节对比进行分析。
为了全面评价模型的效果, 采用均方根误差(RMSE)、平均绝对误差(MAE)和决定系数(R2)来评价模型结果。
RMSE对较大误差更加敏感, 能够反映模型对突变点的拟合能力; MAE反映整体预测偏差; R² 则从整体上刻画模型对目标序列变化的解释能力。3种指标联合使用, 可从不同角度对模型性能进行综合评估。
3.1.1 多步预测性能对比
不同预测步长下ESN模型在测试集上的性能指标如表2所示。
| 表2 不同预测步长下ESN模型测试集性能对比 |
综合上述结果可知, 随着预测步长的增大, 模型预测误差逐渐增大, 决定系数逐渐减小。在1步预测情况下, ESN拟合精度很高, 测试集R2达到0.987 6, 说明该模型能很好地描述钻井扭矩序列短期动态特性及相邻时间点的变化情况。
当预测步长为5时, 模型性能虽然下降但仍相当高(R2=0.757 7), 说明在较短的时间尺度下, 钻井扭矩序列仍然有很好的可预测性。而当预测步长继续扩大到10和30时, 模型性能则急剧降低, 此时测试集R2分别降至0.560 1和0.515 8, 并且RMSE和MAE显著变大, 说明随着预测步长增加, 未来时刻与当前时刻相距越远, 模型对未来的描述性就越差, 其误差将不断累积。
3.1.2 预测能力衰减特征
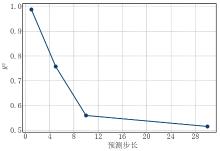
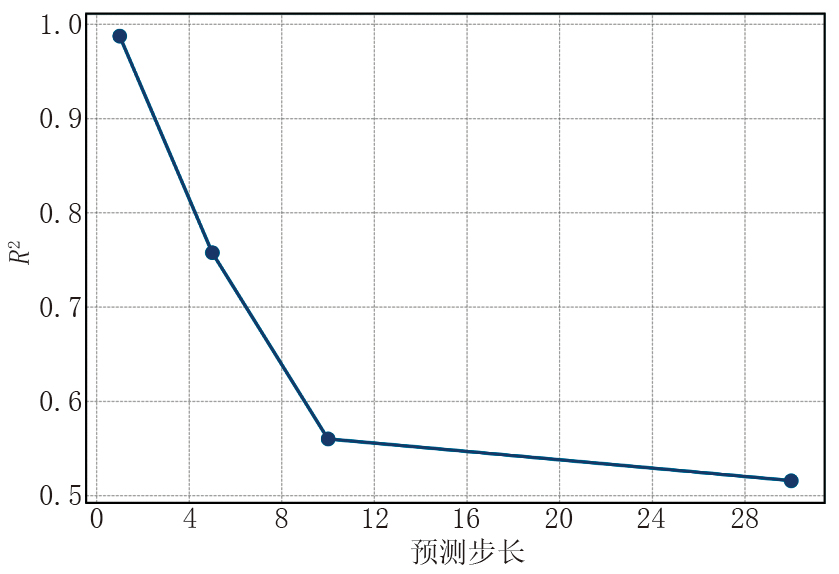
为进一步分析模型性能随时间尺度变化的规律, 图3给出了不同预测步长下测试集R2变化曲线。
 | 图3 R2随预测步长变化曲线 |
由图3可知, 随着步长的增长, 模型的表现有较大幅度的下降。在1~5步之间, 模型表现急剧下降但仍有较好效果; 在10~30步之间, 下降幅度变小, 模型逐渐无法对高频波动做出准确描述而只能近似描述低频走势。
3.2.1 全局预测结果对比
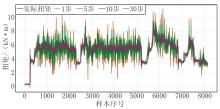
不同预测步长下模型在测试集上的全局预测结果如图4所示。
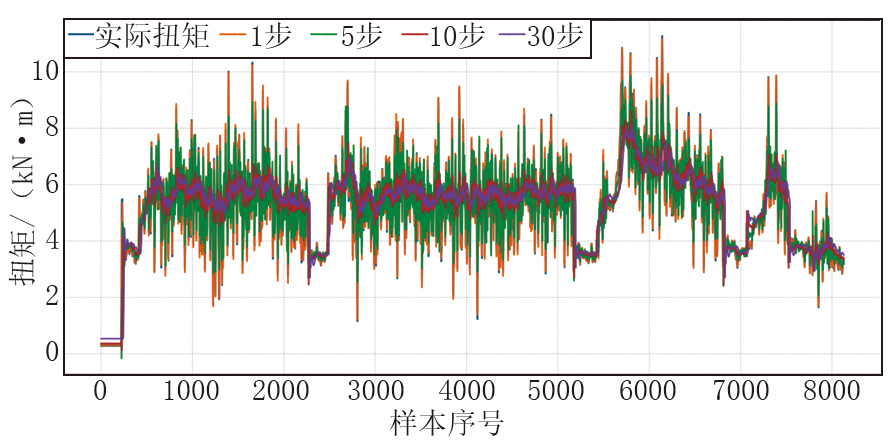 | 图4 不同预测步长下扭矩预测结果对比 |
从整体趋势来看, 1步预测结果与真实曲线高度一致, 能够同时捕捉趋势变化与局部波动; 5步预测在多数区间内仍具有良好跟踪能力, 但在波动剧烈区域出现一定偏差; 当预测步长增加至10步和30步时, 预测曲线明显趋于平滑, 对突变及峰值响应能力显著下降。
3.2.2 局部细节对比分析
为进一步分析模型对局部动态变化的刻画能力, 选取测试集部分区间进行放大, 如图5所示。
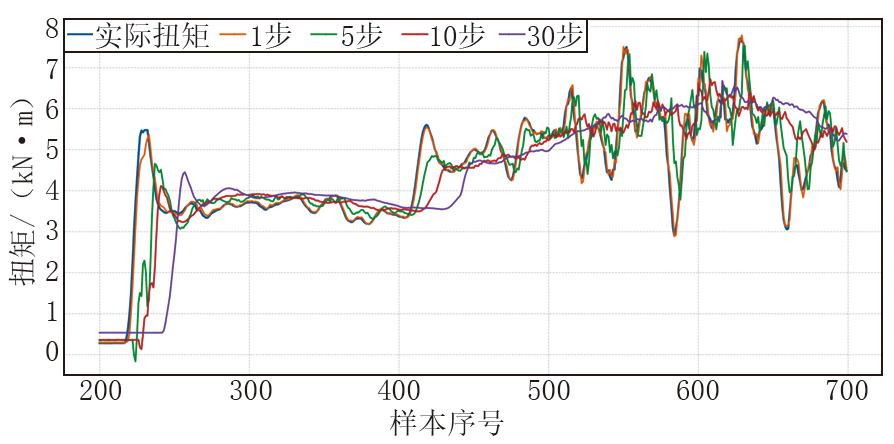 | 图5 局部区间预测结果对比 |
从局部区间预测结果可以看出不同预测步长对模型的影响:在突变位置处, 1步预测基本能同时跟踪实际的变化; 5步预测存在一定的延迟但也能反映出主要的趋势信息; 10步及30步预测却有明显的滞后和平滑现象, 不能很好地反映快速变化的过程。
综合上述分析可以看出, ESN在钻井扭矩预测这一任务中存在明显的时标依赖性, 在较短时间尺度上预测效果较好, 而在较长时间尺度上预测能力显著减弱。这种现象并非ESN模型的特例, 而是由钻井扭矩序列的固有性质及其预测原理所共同决定的。为此, 分别从短时预测能力的来源、长时预测性能的衰减机制和多时间尺度特征方面分析, 进行系统说明。
3.3.1 短时预测能力的来源
该模型在1步及5步预测下可以获得较高的精度, 原因在于钻井系统的短时间尺度下局部确定性强, 即扭矩在较短时间内主要是受到当前工况参数及系统状态所控制, 变化较为连续可预测。
ESN通过高维循环储备池将输入序列映射至高维状态空间, 其泄漏率a控制着历史信息与当前输入的融合程度, 使储备池在短时间窗口内具备对近期状态变化的敏锐表征能力。故针对短步长的预测, 模型可利用当前时刻扭矩及工况信息, 对下一个时刻的状态做出相对比较精确的估计, 得到较高的预测精度。
另外, 由于钻井参数(W、R、S)在较短时间内变化比较平缓, 在一定程度上也提高了系统的可预测程度, 因此对于短时预测来说, 其稳定性较好。
3.3.2 长时预测性能衰减机制
随着预测步长增加, 模型性能显著下降, 其根源在于系统内不确定性增强与有效信息衰减的叠加效应。从物理系统角度看, 钻井过程受到地层变化、井壁摩擦、钻具振动等多因素耦合作用, 各要素相互作用使系统演化非线性和时变性增强。在长期演进中, 多因素的累积效应会逐渐改变系统的初始状态, 导致有效信号逐步被过程噪声淹没, 预测精度随之衰减。
从预测策略角度看, 多步预测的本质是将系统当前状态向未来时域延拓的过程。虽然本文采用直接多步预测策略可避免递归多步预测中的误差累积放大问题, 但随着预测步数增加, 输入特征与目标输出之间的映射关系愈发复杂, 模型需跨越的时间间隔越大, 对网络捕捉长期依赖关系的能力要求也显著提高, 性能下降在所难免。
3.3.3 多时间尺度特征分析
综合实验结果可以发现, 短时间尺度内, 扭矩变化主要受局部状态控制, 表现出较强的确定性; 而在长时间尺度下, 系统演化更多地受到外部扰动(如地层非均质性、井眼轨迹变化等)的影响, 表现出更高的不确定性和随机性。这在预测效果上将直接体现为:短步长预测能够同时保留序列中的趋势信息与波动细节, 而长步长预测结果则逐渐趋于平滑, 仅能反映大体的变化趋势。这本质上揭示了钻井扭矩信号中不同频率成分的可预测性差异— — 高频分量具有“ 短时可预测、长时不可预测” 的特征, 而低频分量则在跨时间尺度上保持一定的可预测性。
综上可知, ESN更适合于较短期预测及实时监测的应用场合, 在长时间尺度的预测方面还需结合更多的外源性信息或者采用其他的建模方式来提高模型的预测性能。
3.3.4 工程应用启示
上述结论对钻井工程实践具有指导意义, 以下从预警时效性、预测时间尺度及模型改进方向3方面展开。
(1)短时预警。扭矩异常是黏滑振动、卡钻等复杂工况的前兆。本文5步预测对应约5 s提前量(R² =0.757 7), 虽精度低于1步预测, 但秒级超前信息足以支持司钻或自动控制系统在异常发展阶段采取降钻压、调转速、变循环量等主动干预措施, 具备实时报警与动态调控的工程实用价值。
(2)预测尺度与适用性。ESN在秒级短时预测中精度较高, 适用于卡钻风险判识、黏滑监测等实时场景; 中短时(5~10步)可辅助参数调节与决策; 长时预测(30步及以上)精度显著衰减, 仅靠当前工况与历史扭矩难以刻画系统长远趋势, 需引入地层特性、钻头磨损等补充信息或与其他建模方法联合。
(3)模型改进方向。旋转钻进与滑动钻进下扭矩响应差异显著。本文模型虽未将钻具工作模式作为显式输入, 但所选工况参数已隐含其影响, 仍能较好刻画扭矩趋势。后续可将钻具工作模式作为显式特征引入, 并融合井下振动、井底压力等更多信息, 以进一步提升模型精度与泛化能力。
根据实际钻井现场的数据建立ESN扭矩预测模型并利用直接多步预测法进行多步前馈预测, 在相同条件下比较了其在不同步长下的效果。
(1)ESN能够有效刻画钻井扭矩的短时动态特征。在1步及5步预测条件下, 模型具有较高预测精度, 能够同时反映扭矩变化趋势及局部波动特征, 表明其在短时间尺度内具有良好的动态建模能力。
(2)钻井扭矩序列具有明显的时间尺度依赖性。在本研究数据与模型条件下, 当预测精度以决定系数R² ≥ 0.75作为有效预测标准时, ESN可实现约5步(约5 s)时间尺度内的高精度预测; 当预测步长进一步增加至10步及以上时, 预测精度显著下降, 说明钻井扭矩在工程上具有约5 s量级的有效可预测时间尺度。
(3)多步预测结果显示出扭矩信号是具有典型多尺度结构特性的复杂信号, 在较短时间尺度下, 高频的动力学信息具有一定的可预测性, 随着时间尺度增大, 高频的信息将丢失, 低频的趋势信息可以部分保留下来, 因而预测结果会变得平滑。
(4)从工程应用角度看, ESN适用于钻井过程的短时预测与实时监测, 可为卡钻风险识别及工况调控提供支持; 在长时间尺度预测任务中, 需结合更多外部信息或引入多模型融合方法, 以进一步提升预测能力。
后续建议:基于本文所提方法并联合其他信号分解算法分别对各尺度下的不同成分进行建模, 从而实现更好的多步外推效果; 考虑更多影响因素如地层性质、钻头类型等对模型精度的影响; 尝试ESN结合其他深度网络, 进一步提高模型鲁棒性。
编辑 陈 娟
| [1] |
|
| [2] |
|
| [3] |
|
| [4] |
|
| [5] |
|
| [6] |
|
| [7] |
|
| [8] |
|
| [9] |
|
| [10] |
|
| [11] |
|
| [12] |
|
| [13] |
|
| [14] |
|
| [15] |
|