

基于改进爬山算法的自动对焦技术在岩屑图像采集中的应用
[宋明会① ②  , 叶青
① ② , 宗锡玉① ② , 张硕① ② , 王宇① ② , 王威① ② ]
, 叶青|
|


作者简介:宋明会 正高级工程师,1975年生,1998年毕业于长春科技大学(原长春地质学院)石油与天然气勘查专业,现在中国石油长城钻探录井公司从事录井技术与信息技术研究工作。通信地址:124010 辽宁省盘锦市石油大街77号。E-mail:lh_smh@cnpc.com.cn
岩屑在线成像是自动化录井核心环节,图像清晰度直接决定岩性识别、含油性分析的准确度。传统爬山算法应用于现场岩屑采集时,镜头易出现对焦往复窜动、无法锁定最佳焦面的问题,频繁失焦,难以适配现场高清成像需求。针对录井现场岩屑粒径差异大、成像景深窄、设备持续振动的工况特点,提出一种改进爬山自动对焦算法:先采用自适应窗口筛选岩屑有效成像区域完成清晰度评价,再根据画面模糊程度动态调整镜头搜索步长,同时优化图像失焦判定规则与梯度迭代逻辑,削弱镜头过冲往复现象。多组岩屑成像对比试验及现场应用结果表明,相较传统算法,该方案对焦行程步数减少25%~35%,单次对焦耗时缩短40%~45%,对焦位置偏差明显收窄,稳定对焦成功率提升至 98%,对焦定位精度与动态响应速度均得到显著改善。该改进算法可有效抑制对焦往复、缩短搜索迭代流程,兼顾对焦精度与成像响应速度,能够适应录井现场复杂作业环境,为岩屑高清图像在线采集、智能化地质参数解析提供了稳定可靠的算法支撑。
Online imaging of rock cuttings is the core process of automated mud logging,and image sharpness directly determines the accuracy of lithology identification and oil-bearing property analysis. When using the traditional hill climbing for on-site rock cuttings acquisition,the lens often experiences focusing reciprocating movement and cannot lock onto the optimal focus plane,this frequently leads to defocusing,rendering it inadequate for meeting the demands of on-site high-definition imaging. For the characteristics of operating conditions at mud logging sites,where there are large differences in rock cuttings particle size,narrow imaging depth of field,and continuous vibration of the equipment,an improved hill climbing automatic focusing algorithm is proposed. First,an adaptive window is used to screen the effective imaging region of rock cuttings for sharpness evaluation. Then dynamically adjust the lens search step size based on the level of blur in the images. Simultaneously optimize the image defocus judgment rules and gradient iterative logic,and reduce lens overshooting and reciprocating phenomenon. The comparative tests and field application results of multiple sets of rock cuttings imaging show that,compared to traditional algorithms,this solution reduces the number of focus travel steps by 25%-35% and shortens the single-focus operation time by 40%-45%. The deviation of the focusing position has been significantly narrowed,the success rate of stable focusing has increased to 98%,and the focusing positioning accuracy and dynamic response speed have both been significantly improved. This improved algorithm can effectively suppress back and forth focusing,shorten the search iteration process,and balance focusing accuracy and imaging response speed. It can adapt to the complex working environment of mud logging sites,providing stable and reliable algorithm support for online acquisition of high-definition images of rock cuttings and intelligent analysis of geological parameters.
在油气勘探开发过程中, 岩屑是识别地层岩性、判断油气显示、分析沉积环境的核心地质资料。传统岩屑录井主要依赖人工肉眼观察判断岩性, 易受光照条件、人员经验及视觉差异等因素影响, 且新鲜岩屑的油气信息易流失, 难以实现高效、精准、可追溯的分析[1]。随着数字图像处理与智能录井技术的发展, 岩屑图像在线采集与智能分析成为行业发展趋势, 其核心前提是获取高清晰度的岩屑白光与荧光图像[2]。
岩屑图像采集过程中存在3类实际工况问题:一是岩屑粒径差异较大, 且颗粒高低不平, 高倍率图像采集时, 容易出现画面局部虚化[3]; 二是录井作业现场机械振动频繁, 导致空气中悬浮的粉尘和水汽都会对成像造成影响[4]; 三是传统自动对焦算法的响应速度和稳定性不能满足现场快速采集图像的作业需求。
现有自动对焦算法中, 爬山算法因逻辑简单、实时性强, 被广泛应用于工业成像领域[5]。但应用在岩屑图像采集中时, 传统爬山对焦算法会暴露出很多缺陷, 如固定搜索步长难以同时兼顾对焦速度与定位精度, 固定评价窗口容易因岩屑偏离画面中心导致判定失效, 算法缺少失焦判别机制容易停滞在清晰度平稳区间等[6]。
针对录井现场岩屑图像采集的实际环境, 本文对传统爬山算法进行了4方面改进:一是基于Tenengrad梯度算法重新构建自适应清晰度评价模型, 解决固定窗口失效问题; 二是通过清晰度变化动态调整搜索步长, 平衡对焦速度与精度; 三是增加数值稳态变化的判断规则从而识别失焦状态, 避免无效搜索; 四是优化反向搜索与梯度对焦流程, 提升方向判据的可靠性。以期改进后的爬山算法可在实际工况下有效提升对焦精度与运行效率, 满足岩屑在线图像采集设备的现场作业需求。
岩屑图像自动对焦算法的设计, 需以岩屑目标的成像特性与对焦过程的物理约束为依据。因此, 从岩屑样品的物理属性出发, 分析其成像特征及对焦难点, 并阐述清晰度评价的基本原理, 为后续算法改进建立理论基础。
岩屑是地层岩石经钻头破碎后返排至地面的固体颗粒, 其物理形态与光学性质决定了图像采集的特殊性。由于现场收集的岩屑颗粒大小不一, 堆放时高低错落, 且设备运行带来的持续振动, 导致成像景深不足, 使得传统爬山对焦算法来回搜寻、很难稳住清晰的画面。此外, 岩屑表面常会附着钻井液, 颗粒之间的水分会形成细小反光面, 白光直接照射后容易出现成片水纹反光, 石英等透明矿物也会产生强反射光斑, 两种情况都会破坏图像的灰度层次, 直接干扰对焦清晰度评判。同时, 岩屑荧光成像属于暗场拍摄, 光源自带的杂色可见光会掩盖油气荧光特征, 同样会打乱清晰度评价的计算依据。
岩屑图像对焦难点主要包括:
(1)景深限制:高倍成像时景深仅数毫米, 岩屑颗粒高低起伏, 单一对焦平面难以覆盖所有颗粒, 易出现局部模糊。
(2)目标多变:岩屑粒径大小不一与分布位置随机, 固定对焦窗口易遗漏有效目标, 导致清晰度评价失真。
(3)噪声干扰:现场机械振动、水汽反光、粉尘遮挡, 易使图像产生毛刺噪声, 导致清晰度评价曲线出现伪峰值。
(4)失焦风险:岩屑粒径突变或光源异常时, 对焦评价曲线易出现连续平稳区间(平台区), 传统爬山算法无法识别, 易陷入无效搜索。
1.3.1 弥散圆与景深模型
当镜头准确对焦后, 焦平面以外的景物都无法形成清晰的点状影像, 光点会扩散形成圆形光斑, 这个光斑被称为弥散圆。从理论上来讲, 只有处于焦平面的物体才能精准成像, 基本不可能出现弥散圆现象。但人眼观察的分辨率存在理论极限, 当弥散圆的尺寸小到肉眼无法察觉, 人眼便会认为成像画面依旧清晰。由此可以得到, 焦平面前后一段范围内, 都可以视作有效清晰区域, 这段范围即为景深。景深并非固定值, 它和镜头光圈、焦距及拍摄距离密切相关, 光圈越大, 镜头焦距越长, 拍摄距离越近, 景深范围就会越小。
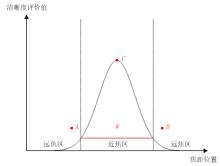
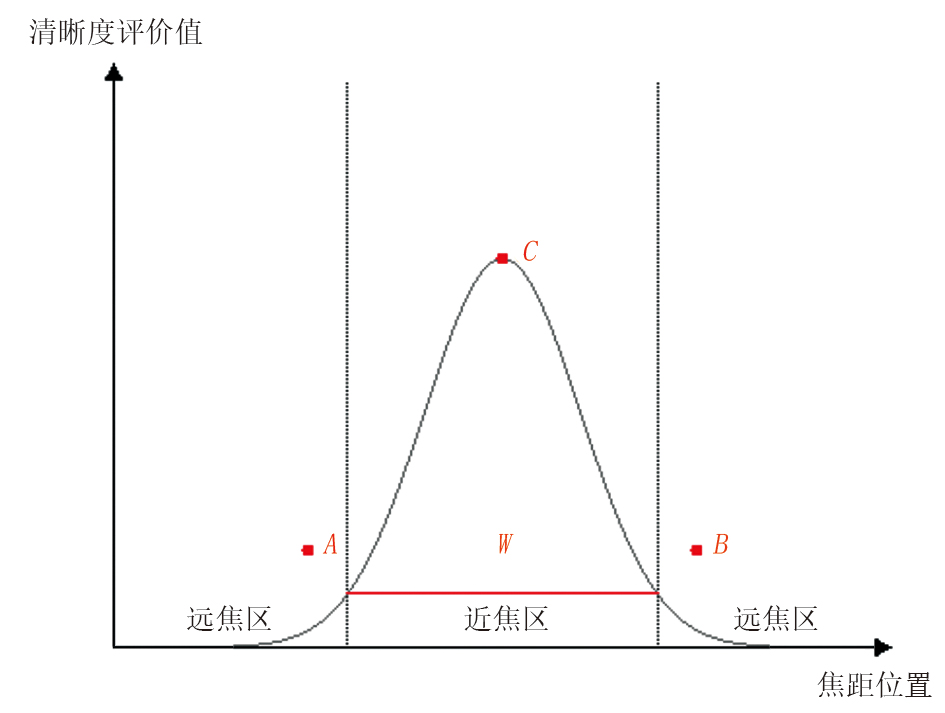
当感光元件恰好落在焦平面上时, 单个感光像素仅接收对应物点的光线; 感光元件一旦偏离焦平面, 弥散圆效应就会出现。此时, 一个像素会同时采集目标物点及其周边区域的光线, 像素灰度值变为多处光线信号的叠加, 等同于对图像进行空间低通处理。这也是对焦不准时, 画面轮廓与边缘会明显发虚和模糊的原因。根据这一原理, 可设置清晰度评价函数, 焦距位置与清晰度评价值的关系如图1所示:A、B点都属于失焦远焦区, 弥散圆大, 图像模糊; C点为最佳对焦位置; W为有效近焦区间。通过采集图像的清晰度来评价自动对焦的效果, 即通过算法来量化图像清晰程度, 清晰度最高点的位置即为最佳对焦位置[7]。
 | 图1 焦距位置与清晰度评价值的关系 |
要对岩屑图像的清晰度进行评价, 所选用的评价算法需要满足4项基本条件:一是抗噪声能力强, 可弱化采集环境、设备带来的图像噪声, 保证评价结果稳定可靠; 二是单峰性表现优异, 指标数值随图像清晰度变化呈现标准单峰特征, 便于定位最优对焦位置; 三是灵敏度高, 对图像细微的模糊变化感知明显, 区分能力强; 四是具备良好的实时性, 计算耗时短, 能够适配岩屑图像连续检测、快速分析的工作需求。
1.3.2 清晰度评价函数的选取与改进
目前常用于图像清晰度检测的算法种类较多, 主要有灰度方差法、拉普拉斯梯度算法及Tenengrad梯度算法。灰度方差法计算逻辑相对简单, 但稳定性差, 外界光照稍微变化, 评价结果就会产生大幅度波动, 抗干扰能力不足; 拉普拉斯梯度算法边缘检测灵敏度偏高, 处理岩屑显微图像时, 很容易放大画面细小噪声, 评价曲线抖动明显, 不利于精准对焦。综合对比运算速度、抗噪性能及曲线单峰性3项指标, 本文最终选用Tenengrad梯度函数开展清晰度评价[8]。该算法依托Sobel算子提取双向梯度, 整体运算量小、耗时短, 且对焦曲线平稳, 适配岩屑显微在线检测场景。
实际开展图像测试后发现, 传统Tenengrad梯度函数并不适配岩屑检测工况。现场采集的岩屑显微图像不可避免夹杂粉尘噪点、相机感光杂点, 这类细小干扰都会产生梯度数值。原始算法不会区分噪声梯度和岩屑纹理梯度, 统一纳入运算后导致清晰度评价值虚高, 对焦最优位置出现偏差。为此, 本文针对性优化原有算法, 增加梯度阈值判别规则, 过滤无用噪声梯度, 使用有效纹理梯度计算清晰度, 公式为:
其中:
式中:
传统爬山算法因原理简单、计算量小、易于硬件实现, 成为工业自动对焦领域应用最广泛的搜索策略, 其实质是基于清晰度评价函数在焦平面附近的理想单峰形态, 通过单向搜索、逐次比较清晰度、峰值反向精细搜索实现最优对焦。具体步骤如下:①给定初始的焦距位置与固定搜索步长; ②正向移动一步, 对比当前帧与前一帧清晰度; ③若清晰度上升则继续正向搜索, 若下降则反向缩小步长搜索; ④直至找到清晰度峰值, 停止对焦。
传统爬山算法应用于岩屑图像对焦采集时, 存在以下问题。
(1)固定步长矛盾:以大步长进行搜索时, 速度虽快但精度较低, 易出现失焦或过焦现象; 而以小步长进行搜索时, 精度虽高但效率极低, 对焦耗时过长[9]。
(2)固定窗口失效:对焦窗口固定在视场中心, 当岩屑目标偏移中心区域时, 评价窗口为空白或背景, 导致清晰度失真[10]。
(3)易陷入局部极值:图像中的噪声会让清晰度评价曲线产生虚假的峰值点, 算法常会将此类假峰值当作最优对焦位置, 从而卡在局部最优位置, 无法完成精准对焦[11]。
(4)无失焦识别机制:当清晰度曲线出现连续平稳区间(平台区)时, 算法持续无效搜索, 无法切换失焦调节流程。
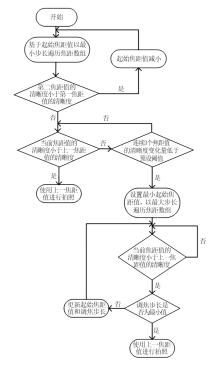
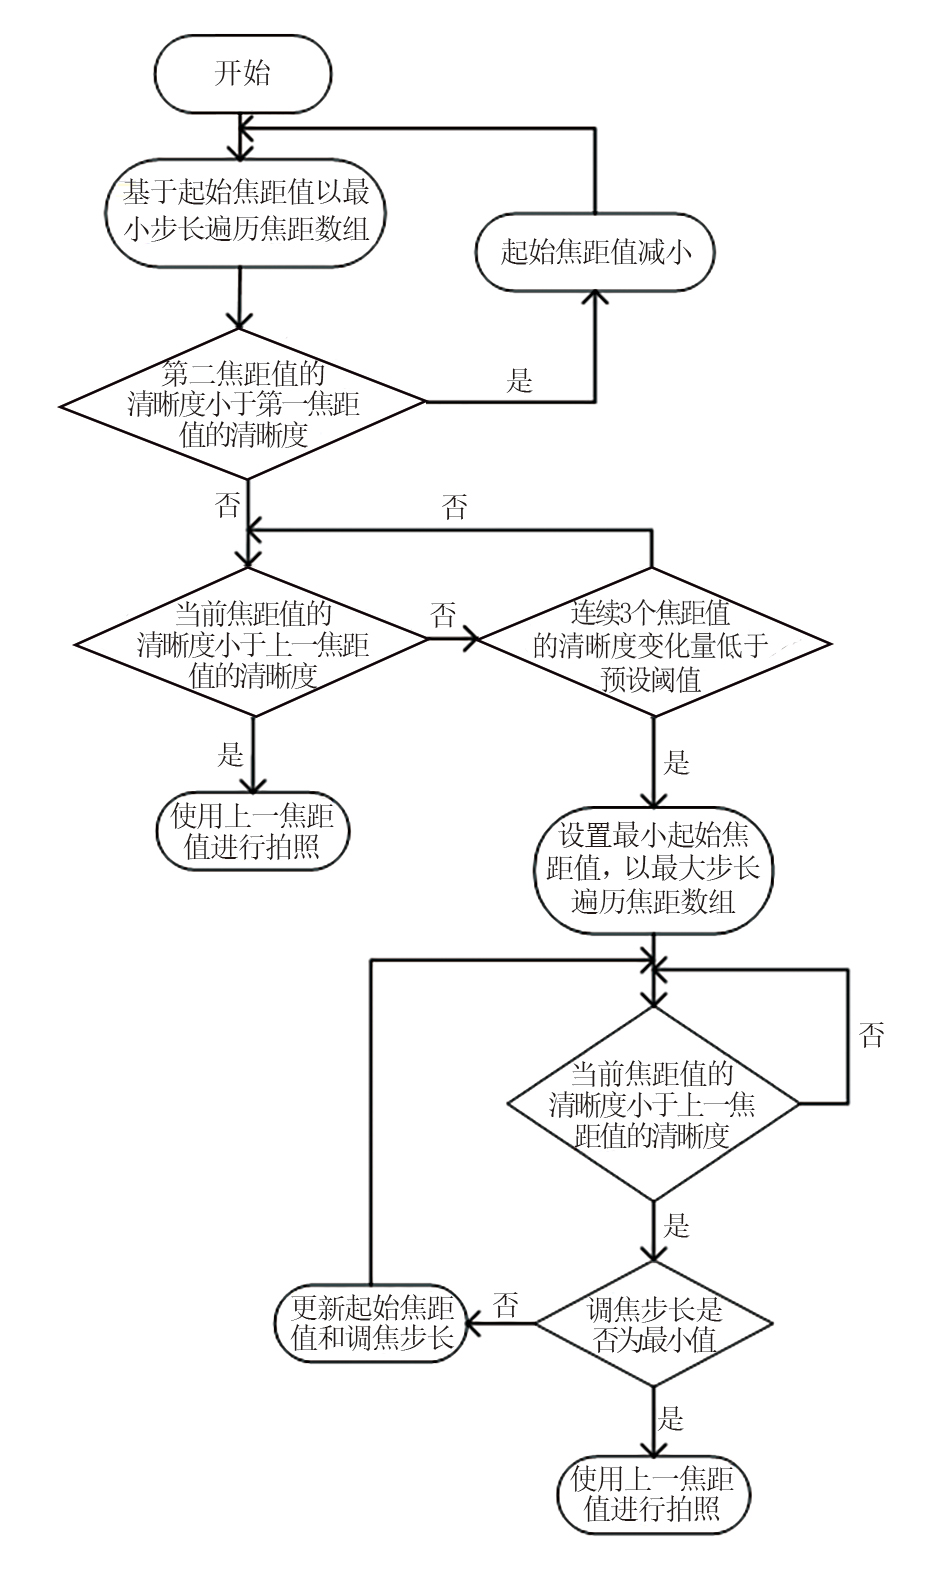
为了改进爬山算法, 在传统爬山算法的基础上, 新增自适应窗口清晰度评价、动态搜索步长、失焦识别、梯度对焦四大核心模块, 整体流程如图2所示。
 | 图2 改进爬山算法的自动对焦流程 |
(1)初始化:设定起始焦距值, 调焦机构驱动相机回归起始焦距点位, 开启白光光源。
(2)自适应窗口清晰度评价:遍历视场, 筛选梯度能量最高的岩屑目标区域作为对焦窗口, 计算当前帧的清晰度评价值。
(3)方向判定:以最小步长移动至下一焦距点位, 计算第二帧清晰度, 对比两帧清晰度确定搜索方向。
(4)动态步长搜索:正向搜索时, 根据清晰度变化率动态调整步长, 按大步长粗搜、小步长精搜的流程执行。
(5)峰值锁定:当清晰度由升转降时, 锁定上一帧为最佳清晰度图像。
(6)失焦识别与调节:若连续3个焦距点位清晰度变化量低于预设阈值, 判定为镜头失焦, 切换梯度搜索失焦调节流程。
(7)精准对焦:相机回归最佳焦距点位, 完成图像采集。
针对固定窗口易失效问题, 设计自适应窗口动态选择方法:①将视域中的岩屑图像划分为多个等面积的子区域; ②利用改进Tenengrad梯度清晰度评价函数, 计算每个子区域的清晰度评价值; ③筛选评价值最高的1~3个子区域作为对焦窗口; ④统计对焦窗口范围内各子区域清晰度评价值均值, 来判定整幅图像的清晰度水平。
为提高清晰度需对振动和噪声干扰进行处理, 本系统采取双边滤波去噪方法, 可在去噪的同时保留岩屑的边缘细节, 避免清晰度评价失真。
在进行岩屑自动对焦试验时发现, 随着镜头不断靠近最佳对焦位置, 图像清晰度并不是线性变化的。根据对焦距离、成像清晰度及清晰度变化率, 可以把对焦全过程划分为3个区间, 分别为离焦区、过渡区、峰值区。3个区间成像特点差距明显, 对焦特性各不相同[12]。
(1)离焦区:镜头位置距离最佳对焦位置最远, 采集到的岩屑画面整体发白, 极度模糊, 无法辨识颗粒轮廓和表面纹理。在这个区间内挪动镜头, 画面观感几乎没有变化, 清晰度数值涨幅很慢, 清晰度变化率整体很小[13]。
(2)过渡区:镜头慢慢向最佳对焦位置靠拢, 画面模糊程度有所缓解, 岩屑外形轮廓逐步清晰, 表面细小纹理开始显现。此时微调镜头位置, 清晰度就会产生明显波动, 清晰度变化率处于中等水平[14]。
(3)峰值区:镜头已经接近最优对焦点位, 岩屑成像清晰度最高, 纹理、边缘细节最为完整。这个区间对焦灵敏度极高, 镜头产生微小位移, 清晰度数值就会剧烈波动, 一旦越过对焦峰值位置, 画面清晰度就会快速变差[15]。
为了兼顾对焦速度与对焦精度, 适配上述3个区间的成像规律, 本文基于清晰度变化率实时调节对焦搜索步长, 步长更新算法如下:
式中:
结合3个区间的实际对焦特性, 针对性设置搜索步长:镜头处于离焦区时, 清晰度变化率小于阈值T1, 直接采用16 mm的大步长快速移动镜头, 缩短无效对焦行程, 加快靠近对焦区域; 进入过渡区后, 清晰度变化率介于T1与T2之间, 切换为8 mm的中步长, 放慢搜索速度, 平稳向对焦峰值靠拢; 进入峰值区后, 清晰度变化率大于阈值T2, 更换为2 mm的小步长精细扫描, 避免步长过大直接跳过最佳对焦位置, 利于保证对焦精度。
相比于单一固定步长对焦方式, 这套动态步长策略匹配对焦全过程成像规律, 实现远距离快速搜索, 临近峰值时慢速精细搜索, 能够减少多余对焦行程, 避免对焦来回震荡, 以及反复对焦的问题, 整体提升岩屑自动对焦效率。
针对岩屑对焦中的失焦问题, 新增失焦识别机制, 即记录每个焦距点位的清晰度, 若连续3个焦距点位清晰度变化量低于预设阈值, 判定为镜头失焦, 则立即停止精细搜索, 切换梯度搜索失焦调节流程:①设定相机最小焦距值为起始焦距, 以最大调焦步长向远端遍历搜索; ②若当前清晰度小于上一帧, 则驱动相机回归上一个峰值位置, 采用对半递减法更新调焦步长, 继续向远端遍历; ③重复步骤②, 直至调焦步长缩小至硬件允许的最小分辨率, 此时上一帧清晰度对应的焦距即为最佳焦距, 完成对焦。
初始对焦方向错误(清晰度下降)时, 优化反向搜索流程, 操作如下:自动递减起始焦距值, 每次减小一个最小调焦步长; 相机回归新起始焦距点位, 重新采集图像, 对采集的图像计算清晰度评价值; 重复反向搜索, 直至清晰度上升, 随即切换至正向动态步长搜索, 避免无效反向行程。
4.1.1 试验设备
本次对比试验依托自研岩屑图像在线采集系统开展, 整套设备分为成像、光源、传动调节、电控、软件分析五大模块, 具体配置如下:
(1)成像模块:搭载4 K高分辨率背照式CMOS传感器, 配套16 mm微距镜头, 可将光路光信号转换为数字图像, 满足录井岩屑高清拍摄要求。
(2)光源模块:配备两路独立光源, 即6 000 K正白光LED与365 nm紫外LED; 紫外光路加装专用紫外滤光片以隔绝杂散可见光, 保护油气荧光信号; 白光光路铺设漫反射膜匀光, 削弱水渍、透明矿物带来的强反光, 保障清晰度评价的图像质量。
(3)传动调节模块:搭载485闭环步进电机, 集成物距升降机构、对焦调节机构及玻璃清洁机构。升降机构适配不同厚度岩屑堆、灵活调整拍摄视野; 针对岩屑图像对焦难点, 设计感光芯片的调节机构, 可以自动调节感光芯片与镜头间的距离, 实现图像的快速、精准对焦, 确保能够清晰成像的所有点组成焦平面, 从而形成清晰的图像; 玻璃窗口配置磁吸清洁条, 实时清除粉尘、水雾, 避免光路遮挡。
(4)电控模块:统筹管控光源、各类机械执行机构的运行时序。
(5)软件分析模块:实现图像实时读取、清晰度评价值计算与整套自动对焦流程闭环控制。
4.1.2 试验条件
(1)配套测试场景:模拟真实录井现场(叠加振动、粉尘、水汽多重干扰); 测试岩屑涵盖细砂、中砂、粗砂等多种粒径; 分别采用白光、紫外荧光两种成像光源开展试验。
(2)对照组算法选取:传统爬山自动对焦算法、本文改进爬山自动对焦算法。
4.1.3 核心参数
改进算法参数设置:初始焦距150 mm; 最小调焦步长2 mm; 最大调焦步长16 mm; 梯度阈值T=20; 清晰度变化率阈值T1=0.1、T2=0.3; 失焦判定为连续3帧清晰度变化量低于预设阈值。
4.1.4 评价指标
选取对焦行程步数、过冲次数、对焦偏差、对焦耗时4项指标, 量化对比算法性能。
(1)对焦行程步数:对焦过程中电机移动的总步数, 步数越少效率越高。
(2)过冲次数:越过最佳对焦位置的次数, 次数越少稳定性越高。
(3)对焦偏差:最终对焦位置与理论最佳位置的偏差, 偏差越小精度越高。
(4)对焦耗时:单次对焦总时长, 耗时越少实时性越好。
4.2.1 不同算法性能对比
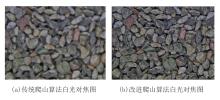
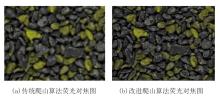
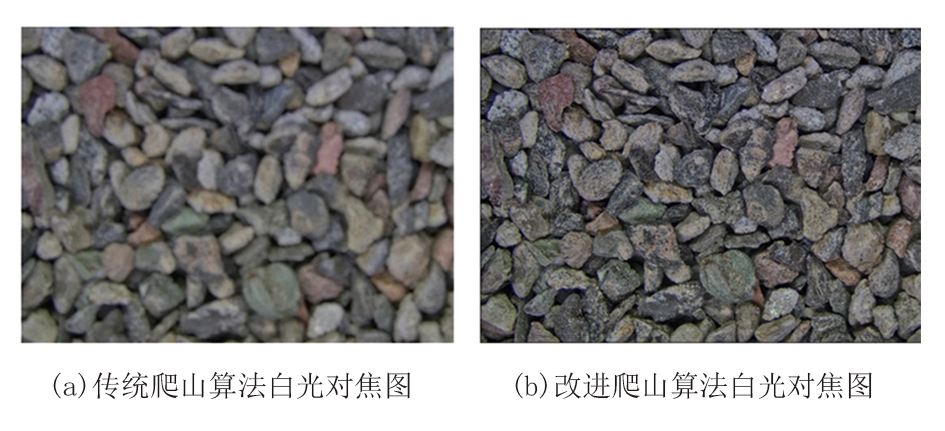
采用实际岩屑样本开展对焦模拟测试, 分别在白光、荧光两种成像光源下, 测试传统爬山算法与本文改进爬山算法对焦效果, 成像结果如图3、图4所示。结合成像画面对比分析两组算法对焦差异。白光成像工况下(图3), 传统爬山算法对焦完成后, 岩屑边缘轻微虚化, 细砂类颗粒纹理模糊, 画面存在轻微对焦偏移造成的发白虚影; 改进爬山算法对焦成像轮廓清晰, 岩屑表面孔隙与边缘纹理辨识度更高, 基本没有虚化残影, 对焦贴合最优成像位置。荧光成像工况下(图4), 受采集噪声及光源散射干扰, 传统爬山算法对焦偏差明显, 荧光光晕弥散严重, 部分粗砂岩屑轮廓失真, 算法频繁小幅度回调对焦位置; 改进爬山算法抗干扰能力更强, 荧光成像光晕均匀, 岩屑边界较为清晰, 对焦位置稳定。通过两组成像图对比能够直观看出, 改进爬山算法的对焦成像质量优于传统爬山算法。
 | 图3 白光对焦对比 |
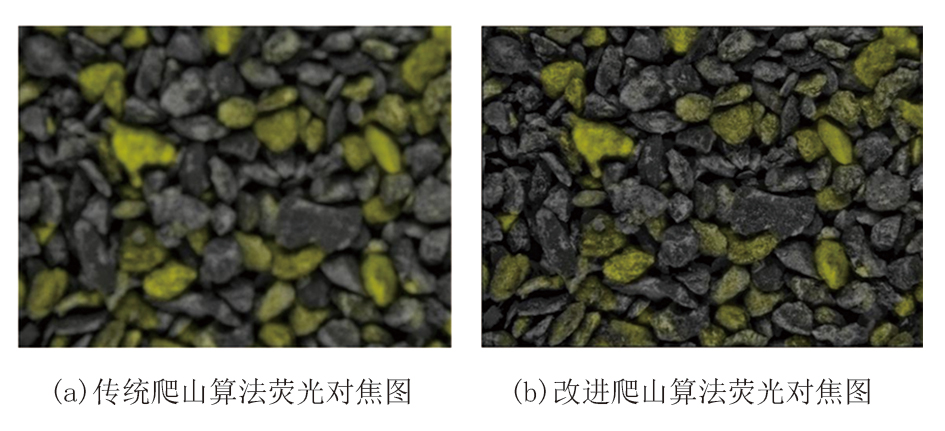 | 图4 荧光对焦对比 |
为量化评价算法性能, 选取细砂、中砂、粗砂3类典型岩屑样本, 每种岩屑场景开展50组对焦测试, 统计各项指标平均值, 对比结果如表1所示。
 | 表1 传统爬山算法与改进爬山算法图像对焦评价对比 |
由表1可以看出, 改进爬山算法较传统爬山算法有以下方面的优化。
(1)效率提升:改进爬山算法采用动态步长策略, 结合自适应窗口与峰值精细搜索协同作用, 可有效减少无效搜索。与传统爬山算法相比, 对焦行程步数减少 25%~35%, 单次对焦耗时缩短40%~45%。
(2)稳定性加强:使用自适应窗口算法与变化率测试, 避免对峰值误判, 镜头过冲次数降低到0~1次, 几乎没有出现“ 拉风箱” 的现象。
(3)精度提高:通过对自适应步长调节, 锁定峰值, 将改进爬山算法的自动对焦偏差控制在1 mm以内, 优于传统爬山算法。
4.2.2 失焦场景测试
为验证算法抗干扰能力, 针对性模拟两类现场高频失焦工况(岩屑粒径突变失焦与光源异常失焦), 细化模拟条件如下。
岩屑粒径突变失焦模拟条件为对焦过程中实时更换粗砂、细砂等粒径跨度极大的岩屑, 模拟钻井取样导致的岩屑粒径突变。光源异常失焦模拟条件为岩屑对焦过程中改变光源亮度与色调, 模拟外界自然光对岩屑成像的影响。两组失焦工况互不干扰, 每种场景单独重复开展25次对照测试试验, 同步运行传统爬山算法与改进爬山算法, 统计对焦结果。
测试结果显示, 传统爬山算法适应性较差, 面对粒径突变与光源异常两类干扰, 共计50次测试, 绝大部分测试会陷入清晰度无效搜索, 少数测试虽能完成对焦, 但对焦位置偏移严重, 整体对焦成功率极低。改进爬山算法抗干扰性良好, 两类场景共50次测试中, 均可精准判定画面失焦异常, 自动重启梯度搜索流程, 重置对焦路径, 完成有效对焦[10]。
试验结果表明, 改进爬山算法在失焦场景中可识别失焦异常并能够进行梯度搜索, 有效弥补了传统爬山算法在极端对焦场景下的缺陷, 提升了系统工况鲁棒性。
将改进爬山算法搭载于岩屑图像采集系统, 在辽河、长庆等多个油田录井现场开展长期工业化应用。现场实测结果表明, 该算法可适应振动、粉尘、水汽等复杂作业环境的干扰, 整体对焦成功率不低于98%。经算法优化后, 采集的白光图像细节完整, 能够支撑岩性精准判别, 紫外荧光图像可有效屏蔽杂散可见光干扰, 荧光面积定量分析精度可达95%以上。单次对焦耗时稳定控制在2 s以内, 能够匹配岩屑在线实时采集工况。
算法同步在鄂尔多斯盆地QH 80页岩油区块投入现场试验, 图5为QH 80-13井井深3 805 m采集的岩屑白光照片与荧光照片, 成像质量满足后续智能识别算法输入要求。整套系统累计完成QH 80-13、QH 80-4等4口井岩屑图像采集, 有效成像照片超过7 500张, 形成可长期存档并回溯查阅的标准化数字岩屑资料, 为元素录井、XRD矿物检测、地化分析等配套录井技术提供高质量图像数据源。
 | 图5 QH 80-13井井深3 805 m岩屑白光照片与荧光照片 |
针对传统爬山算法在岩屑图像自动对焦过程中存在的固定评价窗口失效、固定步长无法兼顾对焦速度与定位精度、易产生镜头过冲往复、无失焦识别机制易陷入无效搜索等问题, 本文从清晰度评价、搜索步进控制、失焦状态识别、反向搜索优化4个方面完成算法整体改进。
(1)在Tenengrad梯度函数基础上增设梯度阈值过滤噪声, 配套自适应对焦窗口筛选策略, 把画面内梯度能量最高的岩屑区域作为有效评价区域, 解决岩屑偏移、粉尘反光造成的评判失真。
(2)依据清晰度变化率划分离焦区、过渡区、峰值区, 分别采用16、8、2三级步长分段搜索, 实现远距离粗搜提速、临近峰值精细定位。
(3)新增失焦判定规则, 通过连续多帧清晰度数值稳定不变来识别粒径突变、光源扰动带来的失焦工况。
(4)优化反向搜索, 当初始搜索方向判断错误时, 以最大步长反向回退并重新搜索, 失焦时自动启动全域梯度遍历, 恢复对焦能力。
室内对比试验与现场应用结果表明, 改进方案可同步提升对焦响应速度、定位精度与现场抗干扰能力:单次对焦耗时较传统算法降低40%~45%, 稳定对焦成功率提升至98%; 在振动、粉尘、水汽、岩屑粒径突变、光源波动等各类复杂干扰条件下均可稳定完成高清白光、荧光图像采集。依托该算法获取的高质量岩屑图像, 为自动化录井、智能化地质参数解析提供了稳定可靠的成像基础。
本文提出的改进爬山算法在岩屑图像采集的自动对焦中已取得良好应用效果, 但面对极端复杂工况与更高成像质量需求, 仍有进一步优化与拓展空间, 后续研究可从以下方面展开:①优化多特征融合清晰度评价模型。当前以改进的Tenengrad梯度为核心进行清晰度评价, 后续可融合岩屑纹理、对比度、灰度等多维度特征, 构建加权融合评价模型, 进一步降低噪声、反光、阴影等因素对评价结果的干扰。②引入多焦图像融合技术。针对岩屑高低起伏造成的局部模糊问题, 后续可采用多焦融合算法, 在对焦位置附近多拍摄几张不同焦距的图像, 提取各图像中的清晰区域进行融合, 从而获得全区域清晰的岩屑图像, 进一步提升岩屑细节辨识度。
编辑 卜丽媛
| [1] |
|
| [2] |
|
| [3] |
|
| [4] |
|
| [5] |
|
| [6] |
|
| [7] |
|
| [8] |
|
| [9] |
|
| [10] |
|
| [11] |
|
| [12] |
|
| [13] |
|
| [14] |
|
| [15] |
|