

基于极值特征约束的循环罐液面超声波监测误差校正方法
[陈泳良①  , 付柏儒
② , 刘方义③ , 宋涛① , 胡丹① , 张泽① ]
, 付柏儒|
|


作者简介:陈泳良 工程师,1983年生,2008年毕业于长安大学地质学专业,现在中国石油渤海钻探第一录井公司从事工业安全管理工作。通信地址:300280 天津市滨海新区海滨街道团结东路8号。E-mail:chenyliang@cnpc.com.cn
循环罐钻井液液面监测是录井工程中钻井液体积计量的核心环节,其监测精度直接决定总池体积计算准确性与井控预警可靠性。超声波传感器因非接触、实时性强的特点,被广泛应用于单罐液位连续采集,但受罐内搅拌器扰动、钻井液返出冲击、气泡逸出等复杂因素影响,液面常产生无规则瞬时波动,导致采集数据出现显著偏差,易引发总池体积异常误报警。针对该问题,提出一种基于极值特征约束的误差校正方法,首先通过极值识别算法定位液位曲线的局部波峰与波谷,提取波动幅度、持续时间、基线偏移量、相对幅度4类核心特征;其次结合录井业务规则设定多维度约束条件,精准区分不规则波动误差与真实液位变化;最后采用稳态基线加权拟合策略对波动区间数据进行平滑校正,在消除采集误差的同时完整保留液位真实变化趋势。经现场多井次数据验证,该方法对循环罐液面不规则波动误差的校正准确率可达91%,有效提升了总池体积计量数据的可靠性,可直接应用于录井井控智能预警等业务场景。
Monitoring of the liquid level in the circulating tank of drilling fluid is a core link for metering drilling fluid volume in mud logging engineering,as its monitoring accuracy directly determines the precision of total pit volume calculation and the reliability of well control warnings. Ultrasonic sensors are widely used for continuous liquid level acquisition in single tanks due to their non-contact and real-time characteristics. However,due to the influence of various complex factors such as the disturbance from the stirrer inside the tank,the impact of the return of drilling fluid,and the escape of bubbles,the liquid level often experiences irregular instantaneous fluctuations,resulting in significant deviations in the acquisition data and prone to triggering false alarms for total pit volume abnormalities. To address this issue,this paper proposes an error correction method based on extremum feature constraints. Firstly,use an extremum recognition algorithm to locate the local wave peaks and wave troughs of the liquid level curve,and extract four core features:fluctuation amplitude,duration,baseline offset,and relative amplitude. Secondly,combine mud logging business rules to set multi-dimensional constraining conditions,accurately distinguishing between irregular fluctuation errors and real liquid level changes. Finally,a steady-state baseline weighted fitting strategy is adopted to smooth and correct the fluctuating interval data. Completely keep the real trend of the liquid level changes while eliminating acquisition errors. After verification with data from multiple wells on site,the accuracy of this method in correcting liquid level irregular fluctuation errors in the circulating tanks can reach 91%. It effectively enhances the reliability of total pit volume metering data and can be directly applied to business scenarios such as mud logging well control intelligent early warning.
钻井作业中, 循环罐是钻井液循环系统的核心载体, 罐内钻井液液面高度是计算单罐体积、汇总总池体积的基础参数, 而总池体积的实时变化是识别溢流、漏失等井下复杂情况的核心井控指标[1, 2]。录井现场普遍采用超声波液位传感器对各循环罐进行连续监测[3], 通常以1 s或5 s的采样周期采集液位数据, 再通过罐容表换算为钻井液体积, 最终形成全井总池体积时序曲线。
受循环罐内工况复杂性影响, 超声波采集的液位数据普遍存在不规则波动误差[4]。搅拌器持续运行引起的液面搅动、钻井液从井口返出的流体冲击、罐内溶解气与侵入气上浮破裂、液面漩涡变形等因素, 都会使液面产生瞬时、无规律的起伏。这类波动并非罐内钻井液总量发生真实变化, 而是液面形态畸变导致的采集偏差, 但其幅值往往远超正常计量允许误差范围, 若直接用于体积计算, 会造成总池体积曲线频繁出现虚假突变, 严重干扰井控工况研判, 甚至触发不必要的异常报警。
常规的数据处理手段难以适应循环罐液面的波动特点。滑动均值滤波、中值滤波等通用方法易将真实的灌浆、漏失等液位变化平滑掉, 造成数据失真[5]; 简单的固定阈值判别法无法适配不同罐型、不同搅拌工况下的波动幅度差异, 漏判与误判率均较高; 现有自适应滤波、卡尔曼滤波等工业信号处理算法多针对静态储罐设计[6], 难以适配钻井现场动态扰动工况。因此, 如何在不掩盖真实液位变化的前提下, 有效校正不规则波动带来的采集误差, 是录井数据质量提升亟待解决的工程问题。
在录井工程领域, 现有研究多聚焦于总池体积的整体计算方法与井控预警模型, 针对循环罐单罐液位数据预处理的专项研究较少[1, 2]。多数录井系统仍采用简单的滑动平均或延时滤波处理液位数据, 无法兼顾噪声抑制与真实工况响应; 在搅拌扰动较强的工况下, 易出现误差残留明显或真实液位变化响应滞后的问题。针对循环罐液面不规则波动的专用校正算法研究目前较为匮乏[4], 现有3σ 异常检测、递归网络等噪声处理方法未充分结合钻井业务特征, 识别精度不足[7], 难以满足智能化录井对数据精度与响应速度的双重要求。
本文从循环罐液面波动的本质特征出发, 提出一种基于极值特征约束的误差校正方法:①系统梳理不规则波动误差的形成机理与核心特征, 明确算法的适用边界; ②设计适配录井业务特性的极值识别算法, 精准定位波动边界并提取特征参数; ③构建多维度约束判定模型, 区分误差波动与真实液位变化; ④采用稳态基线加权策略完成波动区间的平滑校正。本文预期通过业务化的算法设计, 在有效消除瞬时波动误差的同时, 完整保留灌浆、漏失等真实工况的液位变化趋势, 实现校正准确率与响应速度的双重提升, 为录井井控智能预警提供可靠的数据支撑。
设计针对性误差校正算法, 需要明确误差的定义、形成机理与核心特征, 划定算法的适用边界, 避免对真实工况数据造成误校正。
本文探讨的循环罐超声波监测液面的不规则波动误差, 是指受罐内机械搅动、流体冲击、气泡逸出等瞬时扰动影响, 液面形态发生局部畸变, 导致超声波传感器采集的液位值偏离罐内稳态液面真实高度, 且扰动消失后液面快速回落至原有基线水平, 并非钻井液总量真实变化的一类采集偏差[4]。
从形成机理来看, 误差来源主要分为4类:一是搅拌器持续旋转带动钻井液翻滚, 造成液面长期处于小幅震荡状态, 强搅拌时会形成局部凸起或凹陷; 二是钻井液从井口高速返出冲入罐内, 在落点位置形成瞬时涌浪, 造成液面短时抬升; 三是钻井液中溶解气、地层侵入气上浮至液面破裂, 形成气泡层改变超声波反射界面, 引发测距跳变; 四是罐内流体定向流动形成漩涡, 造成液面局部下陷。上述扰动均为短时效应, 不会改变罐内钻井液的实际总量, 因此属于典型的采集噪声。
通过对大量现场数据的统计分析, 归纳出不规则波动误差具备的3个核心特征, 也是区分误差与真实液位变化的关键依据。
瞬时性:波动从产生到回落的持续时间较短, 通常为数秒至十余秒, 远短于灌浆、漏失等真实液位变化的时间尺度。
高幅性:波动峰值与稳态液面的差值显著大于平稳状态下的正常波动幅度, 在液位曲线上形成明显的尖峰或凹陷。
可逆性:波动结束后液面基本回落至扰动前的基线高度, 整体液位无持续性上升或下降趋势, 罐内钻井液体积未发生实质改变。
如图1所示, 原始液位曲线中多处瞬时尖峰与凹陷即为典型的不规则波动误差。从录井业务角度看, 这类波动不代表钻井液总量变化, 属于无效采集偏差, 若不加以校正直接换算体积, 会导致总池体积曲线失真, 影响井控预警的准确率。
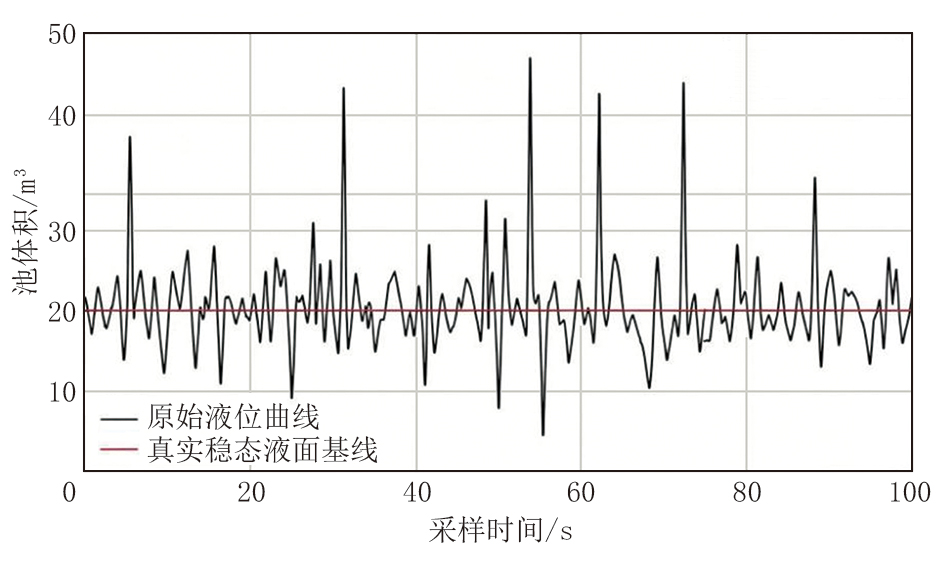 | 图1 循环罐超声波原始液位曲线示意图 |
需要说明的是, 本文仅针对瞬时不规则波动导致的采集误差展开研究, 对于钻井液补给、灌浆、地层漏失、溢流返出等引发的持续性液位变化, 以及传感器故障导致的断值、固定偏移等问题, 不在本文校正范围之内。例如钻井液补给导致的液面持续抬升、地层漏失导致的液面持续下降, 均属于真实工况信息, 若对其进行校正反而会掩盖井下风险, 造成业务数据失真。
本文提出的基于极值特征约束的误差校正方法, 整体分为极值点识别、多维度误差判定、基线加权校正3个核心环节, 同时通过超参数选定来适配不同现场工况。
2.1.1 算法设计思路
循环罐液位曲线的波动本质上是由一系列连续的上升、下降过程构成, 不规则波动误差往往表现为局部极端波峰或波谷。极值点既是曲线波动的边界, 也是误差识别的核心锚点[8, 9], 以极值点为基础开展特征提取, 相比于传统逐点滑动窗口分析, 能够更精准地定位波动起止位置, 减少冗余计算, 提升算法实时性。
常规离散序列极值判定规则为:某点数值同时大于前后相邻点则为局部极大值(波峰), 同时小于前后相邻点则为局部极小值(波谷)。但该规则直接应用于循环罐液位数据存在两处明显不足:一是循环罐稳态液面常存在连续相等的平缓段, 常规规则无法明确连续等值点的极值归属, 易出现漏判或重复标记; 二是搅拌导致的微小波动会产生大量冗余极值, 大幅增加后续计算量, 甚至干扰误差判定结果。
针对上述问题, 本文对常规极值判定规则进行业务化适配改进, 通过引入趋势跟踪机制与阈值后处理实现高效精准的极值识别。算法初始化阶段设置4类核心变量, 各自设计目的如下。
相邻数据指针:相邻数据指针实现时序数据单次遍历, 算法时间复杂度为O(n), 即线性复杂度, 全部液位采样点仅扫描1次, 每条数据仅执行固定常数次判断操作, 运算总量与数据条数成正比, 无重复回溯、嵌套循环带来的冗余计算。该特性大幅降低实时数据流处理延迟, 即便长时间连续采集海量液位数据, 仍能保持稳定高效的运算速度, 完全适配录井现场1 s步长的高频采样、井控数据实时在线处理的需求。
上升/下降步长计数器:用于记录当前趋势的持续长度, 在趋势发生反转时定位极值点位置, 解决连续等值段的极值归属问题。
趋势状态标记:用于标识当前序列处于上升、下降或初始平稳状态, 避免在数据起始段无趋势依据时误判极值。
极值标记数组:用于同步存储每个采样点的极值类型, 为后续波动区间划分、特征参数计算提供索引依据。
算法后处理阶段设置最小波动阈值, 用于剔除幅值过小的无效极值, 过滤正常搅拌带来的毫米级微小震荡。这类波动属于平稳运行下的正常现象, 对体积计算影响可忽略, 剔除后可大幅压缩后续计算的数据量, 提升算法运行效率。
2.1.2 算法实现流程
结合上述设计思路, 优化后的极值判定规则为:某点数值同时大于前后相邻点, 则为局部极大值(波峰); 同时小于前后相邻点, 则为局部极小值(波谷); 当出现连续相等的数据点时, 取趋势反转前的最后一个点作为极值点; 设定最小波动阈值, 幅值小于阈值的微小波动不标记极值。
现结合表1的示例数据说明极值判定规则:表中第2行数据为液面高度由2.35 m下降至2.31 m后回升, 2.31 m为局部极小值; 第5~6行连续两个2.38 m处于上升趋势末端, 随后下降, 因此取第6行的2.38 m作为极大值; 第10~12行连续相等数据处于下降趋势, 后续回升, 因此取第12行的2.30 m作为极小值。
 | 表1 循环罐液位数据极值判定示例 |
基于上述规则, 设计循环罐液位曲线极值点识别算法如下。
输入:综合录井仪器超声波传感器时序液位监测数据。
输出:极值点标记结果。
(1)初始化
①相邻数据指针i、i+1。
②上升、下降步长计数器。
③当前趋势状态标记(上升/下降/平稳)。
④极值标记数组result。
(2)遍历液位数据序列
①比较当前指针与下一指针的数值。
②若下一数值> 当前数值:
a.上升步长计数器自加1;
b.趋势状态标记为上升;
c.若下降步长计数器> 0, 标记当前点为极小值, 重置下降计数器。
③若下一数值< 当前数值:
a.下降步长计数器自加1;
b.趋势状态标记为下降;
c.若上升步长计数器> 0, 标记当前点为极大值, 重置上升计数器。
④若下一数值=当前数值:
a.若当前趋势为上升, 上升步长计数器自加1;
b.若当前趋势为下降, 下降步长计数器自加1;
c.若为初始平稳状态, 不做极值标记。
(3)后处理
剔除幅值小于最小波动阈值的极值点。
该算法仅需一次遍历即可完成所有极值点识别, 计算效率高, 可满足录井现场实时数据处理的要求。
完成全部有效极值点的识别与标记后, 即可基于相邻极值对划分每一段波动区间, 提取波动的特征参数。为避免将灌浆、漏失等真实液位变化误判为误差, 需结合录井业务规则构建多维度判定体系, 只有同时满足全部特征约束的波动, 才可判定为不规则波动误差。经录井业务专家与技术人员共同确认, 核心判定特征如下。
幅度特征:单段波动的峰谷差值显著大于同期平稳运行阶段的正常波动幅度, 确保波动属于异常扰动而非正常震荡。
时长特征:波动从起始到回落的持续时间短于阈值, 符合瞬时扰动的特性, 区别于持续性液位变化。
基线特征:波动前后的稳态液面基线差值小于阈值, 即波动未造成液位持续性偏移, 对应罐内液体总量未发生实质改变。
相对幅度特征:波动幅度与当前液位值的比值高于最小阈值, 避免将毫米级微小波动判定为误差, 减少无效校正。
只有同时满足上述4类特征, 方可判定为不规则波动误差。对于幅值大但基线持续抬升的曲线, 属于真实液位上升(如灌浆作业), 不应作为误差校正; 对于幅值不足液位值0.5%的微小波动, 其对体积计算影响可忽略, 无需进行校正。
循环罐液面不规则波动特征示意图如图2所示,
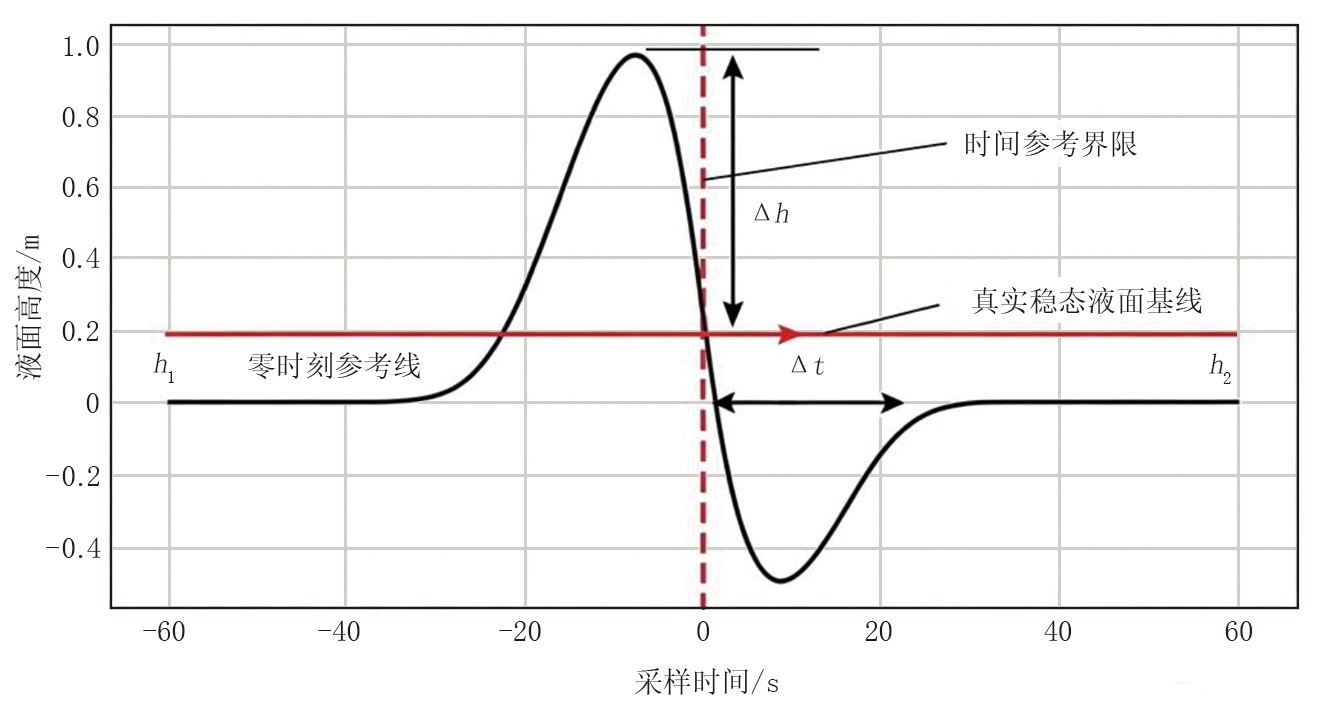 | 图2 循环罐液面不规则波动特征示意图 |
为将上述4类定性特征转化为可自动计算、可批量判定的量化规则, 首先对算法涉及的计算符号进行统一定义, 并构建多约束联合判定条件。
相关符号定义:设第i个极值点的液位值为yi, 对应时间为xi; 相邻不同类型极值点的幅值差为
不规则波动误差的判定约束条件如下, 其中k1、k2、α 、β 为可配置超参数。
幅度约束:|
时长约束:
基线约束:|h2-h1|< β |
相对幅度约束:|
在判定为不规则波动的区间后, 需对区间内的原始数据进行校正。若直接用稳态基线值替换全部波动数据, 校正后曲线将会出现台阶状突变, 不符合液位连续变化的物理规律, 换算体积时会出现人为断点。因此, 本文采用稳态基线加权法进行平滑校正, 通过动态权重实现校正区间与两端稳态数据的自然过渡。
校正思路为:首先取波动区间前后各N个稳态数据点拟合基线, 得到区间内每个时刻对应的基准液位值; 再根据数据点距离波动峰值的远近设置加权系数, 越靠近波动峰值, 基线拟合值的权重越高, 原始数据的占比越低; 越靠近波动两端, 基线拟合值的权重越低, 原始数据的占比越高, 最终实现平滑过渡。校正公式为:
式中:ycorrect为某时刻原始数据校正值; ybase为该时刻对应的基线拟合值; w为校正权重系数, 取值范围为[0, 1]; yorigin为原始采集值。
权重遵循距离递减赋值规则:采样点位距波动峰值越近, 权重系数越趋近于0, 此时基线拟合值在计算中占主导, 液位校正幅度最大; 采样点位越靠近波动区间首尾两端, 权重系数逐步趋近于1, 原始采集数据保留占比升高, 校正幅度持续收窄。通过权重连续渐变调控校正力度, 可规避分段校正带来的台阶状曲线失真问题, 全程保障钻井液体积核算过程的连续性与计算精度。
完整的循环罐液面误差校正算法流程如下。
输入:综合录井仪器超声波传感器单罐时序液位监测数据。
输出:校正后的液位数据。
(1)调用循环罐液位曲线极值点识别算法, 标记所有有效极值点;
(2)滑动窗口计算正常波动基准值ymed、xmed;
(3)遍历所有极值点, 基于不规则波动误差的判定约束条件判定不规则波动区间;
(4)对每个波动区间, 拟合前后稳态液面基线;
(5)基于不规则波动误差的判定约束条件对区间内数据点进行加权校正;
(6)对校正后曲线进行连续性校验, 剔除异常校正点;
(7)输出最终校正结果。
上述极值识别与误差判定模型中包含多个可配置超参数, 其取值直接决定误差识别的灵敏度与校正力度, 是校正方法的重要组成部分。参数阈值设置过高会导致误差漏判, 降噪效果不足; 阈值设置过低则易将真实液位变化误判为误差, 造成数据失真。
通过对大港油田区块30口井的循环罐历史液位数据进行调优实验, 结合录井业务专家的经验判定, 得到各参数的合理取值范围与工程最优值。
幅度系数k1:合理范围3~6, 最优取值4, 即波动幅度达到正常波动幅度中位数的4倍以上判定为异常波动。
时长系数k2:合理范围0.3~0.8, 最优取值0.5, 即波动持续时间小于正常波动时长中位数的50%判定为瞬时波动。
基线系数β :合理范围0.1~0.3, 最优取值0.2, 即波动前后基线偏差不超过波动幅度的20%。
相对幅度阈值α :合理范围0.005~0.02, 最优取值0.005, 即波动幅度占当前液位值比例大于0.5%才启动校正。
基线拟合窗口N:合理范围5~15个采样点, 最优取值10, 即取波动前后各10个稳态点拟合基线。
滑动统计窗口长度:取300 s, 用于计算正常波动的中位数基准, 适配工况动态变化。
为验证本文提出的误差校正方法的实际性能, 采用现场实测数据开展对比实验, 从量化误差指标与业务场景准确率两个维度, 综合评估方法的校正效果与工程适用性。
随机选取15口井的循环罐超声波液位监测数据, 覆盖正常循环钻进、起下钻灌浆两类典型工况, 每口井选取连续24 h的监测数据作为实验样本, 样本总时长360 h, 包含不同强度、不同成因的不规则波动片段, 具备充分的现场代表性。
以录井业务专家人工标注的稳态液位曲线作为基准真值, 选取工业现场常用的滑动均值滤波、中值滤波作为对比方法, 评估指标采用平均绝对误差、均方根误差和业务场景准确率。其中业务场景准确率定义为:算法正确识别并校正误差波动、同时完整保留真实液位变化的片段占总波动片段的比例, 直接反映算法的工程实用价值。
不同校正方法的误差对比如表2所示。
| 表2 不同校正方法误差对比 |
从表2可以看出, 本文方法的校正效果显著优于常规滤波方法, 校正后平均绝对误差降至0.013, 业务场景准确率达到91%。常规滤波方法虽然能在一定程度上降低误差, 但会同步平滑真实液位变化, 因此业务场景准确率偏低。本文方法通过多维度特征约束精准区分误差与真实工况, 能够在有效去除不规则波动误差的同时, 较好保留真实液位变化趋势, 避免对灌浆、漏失等工况的过度平滑。
进一步统计不同工况下的波动误差校正情况, 如表3所示。
| 表3 不同工况下波动误差校正统计 |
从统计结果可见, 正常循环钻进工况下液面扰动相对规律, 不规则波动特征清晰, 校正准确率最高; 起下钻灌浆工况下真实液位变化与波动误差叠加, 波动特征边界模糊, 识别难度最大, 校正准确率略低, 但仍能满足现场业务需求。该分布也与现场录井人员的经验认知完全一致, 即起下钻阶段是循环罐液面扰动频繁、数据处理难度较大的工况。
本文提出的误差校正方法已完成工程化封装, 嵌入中国石油渤海钻探第一录井公司智能录井数据处理系统, 在大港油田区块32口开发井与探井的综合录井循环罐液位监测业务中实现规模化部署应用。系统以1 s采样周期实时接入单罐超声波液位数据流, 通过后台算法模块同步完成极值识别、误差判定与基线校正, 经过校正的液位数据直接接入总池体积计算链路与井控智能预警模块, 全流程无人工干预。现场应用数据统计表明, 该方法可有效覆盖搅拌扰动、流体冲击、气泡逸出等不同成因的瞬时波动误差, 总池体积异常误报警率较原滑动平均处理模式下降63%, 单井每日人工复核数据、排查误报的工作量减少约55%。在正常循环、起下钻灌浆、接单根、循环排气等多类现场工况下, 算法均能稳定适配, 未出现真实液位变化被误校正的情况, 有效保障了井控风险研判的数据可靠性。同时该方法无需新增硬件采集设备, 仅通过软件算法升级即可落地, 适配不同罐容与搅拌配置的循环罐场景, 具备较强的推广价值, 可快速复制应用于各类陆上钻井录井现场。
针对循环罐超声波液位监测中不规则波动导致的采集误差问题, 本文提出了基于极值特征约束的误差校正方法。该方法以极值点识别为基础, 通过幅度、时长、基线、相对幅度4类约束精准识别不规则波动区间, 再采用稳态基线加权策略完成数据校正, 兼顾了误差去除与真实工况保留。经现场多井次数据验证, 方法校正准确率高, 适配不同工况与罐型, 可有效提升循环罐液位数据质量, 降低总池体积误报警率, 为井控智能预警、钻井液体积平衡分析等核心业务提供可靠的数据支撑。
后续研究可进一步结合出口流量、立管压力、泵冲等多源录井参数进行融合校正, 利用多参数关联关系提升复杂工况下的误差识别精度; 同时可探索自适应参数选定方法, 基于实时工况动态调整超参数取值, 实现不同罐型、不同钻井液体系下的参数自动优化, 进一步拓宽方法的适用范围。
编辑 陈 娟
| [1] |
|
| [2] |
|
| [3] |
|
| [4] |
|
| [5] |
|
| [6] |
|
| [7] |
|
| [8] |
|
| [9] |
|